
無刷直流馬達(BLDC)三相逆變器效率測試
前言:迎向高能效時代的馬達驅動系統測試挑戰
隨著全球工業自動化、電動車(EV)、無人機技術以及各類前瞻性交通工具(例如深受全球頂尖理工學府重視的超迴路列車 Hyperloop 專案)的蓬勃發展,電氣化驅動系統的核心技術正經歷著前所未有的革新。在這些高效能的電氣化應用中,馬達與其驅動控制系統的設計優劣,直接決定了整體的能源轉換效率、設備運行穩定性以及終端產品的續航力。
在電氣驅動系統中,將直流電(DC)轉換為三相交流電(AC)以驅動馬達的「三相逆變器(3-Phase Inverter)」,扮演著至關重要的心臟角色。逆變器的功率轉換效率只要有微小的提升,就能在系統層面上節省大量的能源消耗。因此,針對逆變器進行高精準度的功率與效率量測,已成為現代電子設計與測試工程師不可或缺的關鍵任務。本文將深入探討無刷直流馬達(BLDC)的技術特性、常見的控制策略,並全面解析最新的三相逆變器效率測試應用重點,幫助工程師在複雜的量測環境中掌握精確的數據基礎。

深入理解無刷馬達技術:BLDC 與 PMSM 的核心差異
傳統的直流馬達依賴碳刷與換相器進行機械接觸式的電流換相,這種物理摩擦不僅會產生火花與電磁干擾,更會造成零件的磨損,從而大幅增加維護成本並限制了馬達的最高轉速與使用壽命。為了解決這些問題,無刷馬達(Brushless Motors)應運而生。無刷馬達消除了傳統的機械接觸部件,將線圈繞組設置於定子,並將永久磁鐵設置於轉子,透過外部的電子控制器來決定電流的切換時機,這使得無刷馬達具備了更高的可靠度、更長的壽命、更好的散熱特性以及更寬廣的轉速與扭矩控制範圍。
在眾多無刷馬達技術中,永久磁鐵同步馬達(PMSM)與無刷直流馬達(BLDC)是最常被工業界與學術界廣泛探討與應用的兩種類型。雖然兩者在物理結構上都採用了永久磁鐵轉子,但其定子的繞組配置與磁鐵形狀的設計差異,造就了兩者截然不同的電氣特性:
反電動勢(Back-EMF)波形的差異:
這是區分 PMSM 與 BLDC 最顯著的特徵。PMSM 的定子繞組分布設計旨在產生正弦波(Sinusoidal)形狀的反電動勢;相對而言,BLDC 的定子則多採用集中式繞組,其產生的反電動勢呈現梯形波(Trapezoidal)形狀。
驅動電流的需求差異:
為了讓馬達產生平穩、連續且無頓轉的扭矩,驅動器必須提供與反電動勢波形相匹配的電流。這意味著 PMSM 需要平滑的正弦波電流來驅動;而 BLDC 則需要方波或矩形波的電流來驅動。這種根本上的差異,直接決定了兩者在驅動逆變器硬體設計與微控制器軟體演算法上的複雜度。
無刷馬達的四大控制技術全解析
要讓無刷馬達高效運轉,逆變器必須精準地控制輸入至馬達各相線圈的電流與電壓。業界常見的無刷馬達控制方法主要可分為四大類,各種方法在硬體成本、運算複雜度與控制精度上各有取捨:
梯形控制(Trapezoidal Control / 區塊換相)
梯形控制是驅動 BLDC 馬達最傳統且最簡單的方法。此架構通常被稱為「六步換相控制」。在任何一個特定的時間點,三相繞組中只有兩相會被通電,另一相則保持斷路。控制系統通常依賴安裝在馬達內部的三個霍爾感測器(Hall Sensors)來偵測轉子的磁極位置。當轉子磁極經過感測器時,控制器便會切換逆變器的開關狀態,將直流電壓導向下一組線圈,藉此產生旋轉磁場帶動轉子。
梯形控制的優點在於演算法極為簡單,對微控制器的運算能力要求極低。然而,其最大的缺點在於每次換相時電流的突變會導致轉矩漣波(Torque Ripple),這在低速運轉時會產生明顯的震動與噪音,整體性能與平順度較為受限。
正弦波控制(Sinusoidal Control)
為了解決梯形控制的震動問題,正弦波控制應運而生。透過變頻驅動技術,逆變器能夠輸出平滑且連續變化的正弦波電流至三相繞組。這大幅消除了轉矩漣波,使得馬達運轉極為平順安靜。然而,要精準生成正弦波並確保其與轉子位置完美同步,系統需要更高解析度的轉子位置感測器(如光學編碼器或高精度磁性編碼器),同時也增加了控制器的運算負荷。
磁場導向控制(Field-Oriented Control, FOC)
磁場導向控制(或稱向量控制)是目前高階馬達驅動的黃金標準,它完美結合了低速時的平順性與高速時的高效率。FOC 的核心思想是透過數學轉換(如 Clarke 與 Park 轉換),將複雜的三相交流時間與速度相關系統,轉換為靜態的二維直角坐標系統(d-q 軸)。在這種轉換下,交流馬達的控制被簡化為類似傳統直流馬達的控制方式,其中一個分量專門用來控制磁通量,另一個分量則專門用來控制扭矩。FOC 能夠隨時確保定子磁場與轉子磁場保持完美的 90 度正交,從而在任何負載與轉速下皆能榨出馬達的最大扭矩與最高效率。當然,如此優異的性能是建立在極高複雜度的微處理器數學運算基礎之上。
無感測器控制(Sensorless Control)
顧名思義,這種控制方法捨棄了所有的實體位置感測器(如霍爾感測器或編碼器),藉此降低硬體成本、縮小馬達體積,並提高系統在惡劣環境(如高溫、高震動)下的可靠度。無感測器控制主要仰賴量測馬達未通電相位的「反電動勢(Back-EMF)」來估算轉子的位置。然而,此技術最大的挑戰在於馬達靜止或極低速運轉時,反電動勢微弱到難以被偵測,因此需要設計特殊的開環啟動演算法。如果應用場景需要在啟動瞬間提供極大的初始扭矩(如重載啟動),無感測器控制往往會面臨失去同步的風險。
功率量測與逆變器效率的理論基礎
在確認了控制方法與馬達規格後,工程師的核心工作便是驗證驅動逆變器的能源轉換效率。逆變器的電氣效率計算公式非常直觀:即為「輸出交流總功率」除以「輸入直流總功率」。
輸入直流功率量測:這部分相對單純,輸入逆變器的電源為純直流電。藉由高精度的直流電源供應器或電壓/電流表,直接測量輸入端的直流電壓值與直流電流值,兩者相乘即可得到輸入的總直流功率。
輸出交流功率量測:這是測試中的最大挑戰。逆變器輸出的波形並非標準的正弦波或直流電,而是包含了高頻切換雜訊、脈衝寬度調變(PWM)波形以及豐富諧波的高頻複雜訊號。此外,對於三相馬達而言,總功率是三相功率的總和。若使用傳統量測方式,需要極多數量的電壓與電流通道,這不僅增加測試設備的購置成本,也提高了接線與除錯的難度。
突破量測瓶頸:布隆岱定理與雙瓦特計法
為了解決三相功率量測在硬體通道數上的限制,測試工程界廣泛採用了基於「布隆岱定理(Blondel's Theorem)」的「雙瓦特計法(Two-Wattmeter Method)」。
布隆岱定理的核心概念
布隆岱定理指出:在任何擁有 N 條導線的電力系統中,無論系統是否處於平衡狀態,也無論其功率因數為何,總有功功率都可以透過 (N-1) 個瓦特計(功率計)來精確量測。其前提是所有電壓量測的參考點都必須連接到那條沒有配置電流計的「共同參考導線」上。
雙瓦特計法在三相三線制中的應用
現代的三相 BLDC 馬達大多採用三線制連接(星型連接或角型連接),且通常沒有引出中性線(Neutral Wire)。根據布隆岱定理,這是一個 N=3 的系統,因此我們只需要使用 2 個功率計(即 2 個電壓探棒搭配 2 個電流探棒,佔用示波器 4 個通道)就能測得總功率。
在實際配置中,假設三條導線分別為 A、B、C:
將第一組電流探棒夾在 A 線,測量電流 I_A。
將第一組電壓探棒的正極接在 A 線,負極接在 C 線(測量線電壓 V_AC)。
將第二組電流探棒夾在 B 線,測量電流 I_B。
將第二組電壓探棒的正極接在 B 線,負極接在 C 線(測量線電壓 V_BC)。
此時,C 線即為共同參考線。經過數學克希荷夫電流定律(Kirchhoff's Current Law)的推導,系統的瞬時總功率 P_total 可以被證明等於:
P_total = (V_AC I_A) + (V_BC I_B)
這個公式的偉大之處在於,它完全不需要依賴虛擬中性點或實際中性線。不論馬達處於何種非對稱負載或擁有何種複雜的高頻諧波,雙瓦特計法都能在示波器內部透過簡單的數學運算,忠實且完美地還原出三相系統的總有功功率。這項理論徹底解放了測試工程師的雙手,使得一台標準的 4 通道示波器成為量測三相逆變器效率的強大武器。
測試應用與量測準備重點解析
要獲得具有公信力且高精準度的逆變器效率數據,單靠理論是不夠的,實務上的測試細節與準備工作才是決定成敗的關鍵。在建立包含驅動馬達、負載馬達以及動態電子負載的測試平台後,以下幾項「測試準備重點」是任何工程師在按下量測鍵之前都必須嚴格執行的標準作業程序:
儀器暖機與熱平衡
所有的精密電子量測儀器與探棒內部都包含對溫度敏感的電子元件。測試前,必須讓所有設備開機運轉並在室溫下靜置一段時間(通常建議至少 30 分鐘)。這能確保儀器內部的熱分布達到穩定狀態,從而發揮原廠規格書中所保證的最高量測精準度,避免溫漂效應造成的誤差。
電流探棒的消磁(Demagnetization / DeGauss)
電流探棒(特別是基於霍爾效應的探棒)在測量過大電流或受到環境磁場影響後,其內部的磁芯會殘留磁性(剩磁)。這些殘留磁場會轉化為額外的偏置電壓,導致量測波形出現整體平移的嚴重誤差。因此,在每次將電流探棒夾上待測導線之前,必須確保探棒夾口內沒有任何導體,鎖緊探棒後執行消磁程序,將磁芯的磁場狀態重置為純淨狀態。
電流探棒的歸零調整(Zero Adjust)
消磁完成後,探棒可能還會因為環境背景雜訊或放大器偏移而存在微小的直流誤差。此時需在遠離任何電流源的空間中,將示波器的垂直刻度調整至最靈敏的檔位,並執行歸零調整,確保在沒有電流流過時,示波器上的電流讀值與波形基準線完美貼合於絕對零位。
電壓與電流探棒的時滯校正(Deskew)
這是功率量測中最容易被忽略,卻也最致命的環節!功率是瞬時電壓與瞬時電流的乘積。然而,電壓探棒與電流探棒內部的訊號處理電路、感測機制以及纜線長度都不盡相同,這會導致電壓訊號與電流訊號抵達示波器內部的時間點產生微小的「時間差(Skew)」。
在測量低頻市電時,幾奈秒的時間差或許微不足道;但在測量切換頻率高達數十甚至數百千赫茲(kHz)的馬達逆變器時,哪怕只有微秒等級的時間不匹配,都會在波形相乘時產生巨大偏移,導致算出的有功功率完全失真。因此,工程師必須使用專用的時滯校正夾具,輸入同步的脈衝訊號給電壓與電流探棒,並在示波器端微調通道間的時間延遲,強制將電壓與電流波形的邊緣完美對齊。
透過示波器數學函數進行動態評估
在準備工作就緒後,即可載入不同的馬達負載條件進行動態評估。工程師將運用示波器強大的內建數學運算功能(Math Functions),設定通道間的即時乘法與加法運算。透過即時計算出雙瓦特計法中的各項乘積,並疊加出系統的總瞬時功率波形。最後,再對此瞬時功率波形取時間平均值(Mean Value),即可獲得精準的總有功功率。將此結果與直流電源端測得的輸入功率相除,便能繪製出逆變器在不同轉速與扭矩下的完整效率曲線。
提升測試精準度的關鍵設備:R&S®RTM3000 系列示波器
要在嚴苛的電機測試環境中完美執行上述的雙瓦特計法並捕捉微小的高頻細節,選擇具備強大硬體性能與軟體分析能力的測試儀器是首要考量。針對三相逆變器與無刷馬達的深度測試應用,強烈推薦使用 R&S®RTM3000 系列示波器。
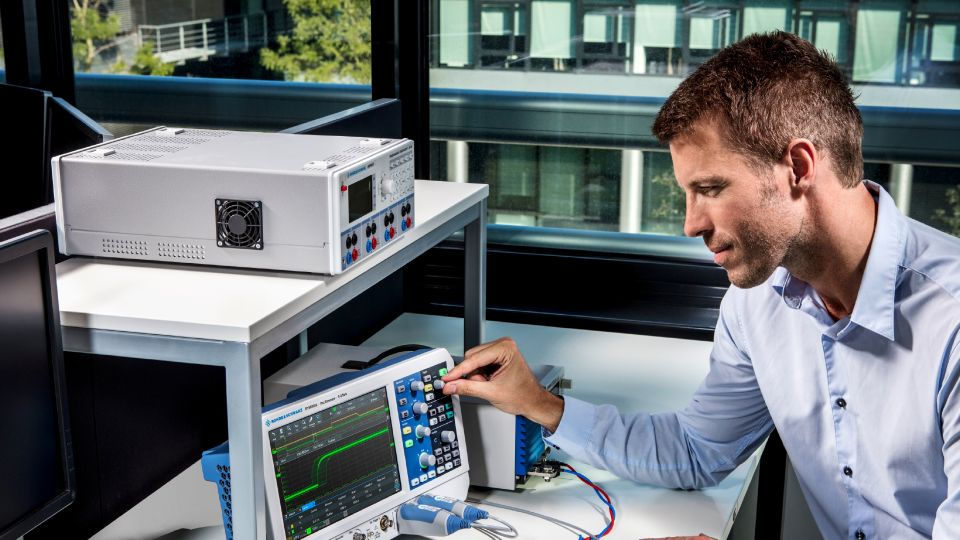
R&S®RTM3000 專為現代電力電子與馬達驅動設計而生。其配備了專屬的 10 位元類比數位轉換器(10-bit ADC),與傳統的 8 位元示波器相比,不僅垂直解析度提升了整整四倍,更能以極低的底噪清晰呈現高頻 PWM 切換下的微弱電壓與電流細節。這對於確保功率相乘計算時的精確度具有決定性的影響。此外,它擁有極深的記憶體深度,能夠在維持高取樣率的同時,長時間記錄馬達從啟動、加速到負載變化的完整波形軌跡。
更重要的是,R&S®RTM3000 系列內建了極為直覺且強大的數學方程式編輯器(Equation Set Editor)。工程師可以輕鬆地將布隆岱定理與雙瓦特計法的複雜公式輸入其中,示波器便能即時執行多通道的乘法、加法與平均運算,將晦澀的電壓與電流波形直接轉化為一目了然的總有功功率曲線與讀值,大幅縮短了測試數據處理的時間。
若欲進一步了解該設備如何協助您克服馬達測試的挑戰,請參閱詳細的產品介紹:
技術文章下載
為了讓更多測試工程師與研發人員能夠深入研究 BLDC 馬達的三相逆變器效率量測技術,我們特別提供了完整的技術應用筆記供免費下載,此技術文件詳細記載了超迴路列車(Hyperloop)專案在優化電機驅動系統時所面臨的挑戰,並圖文並茂地解析了測試架設與分析流程的每一個細節,是電力電子從業人員不可多得的實戰參考指南。
關於宥億企業
在追求極致產品效能的研發道路上,選擇正確的測試解決方案供應商與選擇儀器同樣重要。宥億企業致力於為客戶提供最前瞻、最精準的電子量測儀器與系統整合方案。我們深刻理解電力電子、車載網路與通訊測試等領域的嚴苛標準,並由具備深厚技術底蘊的專業團隊,為每一位客戶量身打造符合未來科技挑戰的測試架構。透過持續引進如 Rohde & Schwarz 等全球頂尖品牌的創新設備,宥億企業期盼能成為您在研發創新與品質把關上最堅實的合作夥伴。
探索更多關於我們的服務理念與專業團隊:


